7/09/2011

Векторный анализ пространственных рычажных механизмов

Авторы: Котов А.В., Чупрынин Ю.В.

Представлен метод векторного анализа пространственных рычажных механизмов на примере механизма качающейся шайбы привода режущего аппарата. Для данного механизма приведено аналитическое описание его кинематики в векторах, а также проведен анализ его кинематического режима работы. Использование предлагаемого метода в современных математических пакетах позволяет в короткие сроки и с высоким качеством создавать оптимальные и конкурентоспособные системы пространственных рычажных механизмов для сельскохозяйственных агрегатов.

Введение

Среди систем рычажных механизмов современных сельскохозяйственных агрегатов особое место занимают пространственные рычажные механизмы. Известными примерами пространственных рычажных механизмов являются: механизмы поворота рулевой трапеции, механизмы подъема-опускания и позиционирования рабочих органов, механизмы уравновешивания и многие другие с самым разнообразным функциональным назначением.

Если сегодня на этапе предварительного проектирования конструирование пространственных рычажных механизмов осуществляется в специализированных CAD-системах в режиме построения наглядного изображения на экране, то выбор оптимальных геометрических параметров кинематической схемы пространственных рычажных механизмов и анализ ее работы представляет собой весьма сложную задачу.

Известные аналитические методы описания кинематики рычажных механизмов в подавляющем большинстве ориентированы на плоские расчетные схемы и не отличаются наглядностью, а также не поддаются формализации и алгоритмизации в современных математических пакетах и языках программирования. Отсутствие на сегодняшний день полно-ценного и доступного метода аналитического описания кинематики пространственных рычажных механизмов приводит к тому, что исследуемые пространственные системы с рядом допущений сводятся к плоским расчетным схемам, что при определенных условиях может существенно повлиять на точность конечных результатов.

1/01/2011

Моделирование процесса работы механизма подпрессовки питающего аппарата кормоуборочного комбайна

Авторы: Бобыренко С.Н. Котов А.В.

В работе, на основе теоретических методов, выполнен анализ технологического процесса работы питающего аппарата кормоуборочного комбайна. Дана методика и порядок расчета функциональной математической модели механизма подпрессовки питающего аппарата, учитывающая зависимость толщины слоя растительной массы между различными парами вальцев от физико-механических параметров убираемой культуры. Основы разработанного авторами алгоритма используются в РКУП «ГСКБ по зерноуборочной и кормоуборочной технике» для автоматизированного проектирования вальцевых питающих аппаратов

Введение

Состояние и уровень развития животноводства находятся в непосредственной зависимости от объема и качества заготавливаемых кормов. Прочной кормовой базе необходимы современные высокопроизводительные кормоуборочные комбайны и передовые технологии заготовки кормов.

Известно, что при выполнении кормоуборочным комбайном технологического процесса до 80% затрат мощности приходится на измельчающий аппарат. Энергоемкость процесса резания напрямую зависит от двух главных факторов: конструктивных особенностей режущей пары и состояния поступающей в зону резания растительной массы. В свою очередь последний фактор определяется параметрами механизма подпрессовки питающего аппарата: чем выше уплотнение поступающей на измельчение растительной масса и меньше толщина перерезаемого слоя, тем менее энергоемок процесс резания [1].

В настоящее время конструкторами, при выборе рациональных параметров элементов питающего аппарата используется только их собственные знания и опыт, а доводка работоспособной конструкции, обеспечивающей заданные параметры производительности, происходит в полевых условиях.

3/01/2010

Совершенствование механизма регулировки подбарабанья зерноуборочного комбайна

Авторы: Котов А.В., Чаус В.П.

В работе рассмотрен усовершенствованный механизм регулировки подбарабанья самоходного зерноуборочного комбайна КЗС-7 «Палессе GS07», который позволяет повысить его эксплуатационные характеристики и упростить управление работой молотильным аппаратом. Авторами были проанализированы различные варианты конструкции механизмов регулировки подбарабанья и даны рекомендации по выбору наиболее рационального варианта.

Введение

Производительность современных зерноуборочных комбайнов существенно повышается при улучшении условий труда механизатора, что в свою очередь требует максимального повышения уровня автоматизации контроля и управления важнейшими рабочими органами, устройствами и системами комбайна.

К числу основных рабочих органов зерноуборочного комбайна относится молотильный аппарат, который наряду с выполнением своей основной задачи – разрушения связей зерна с колосом в большинстве случаев является также сепарирующим органом и в процессе обмолота выделяет из соломы значительную часть зерна.

Известно, что эффективность вымолота зерна тем выше, чем больше число ударов бичей по колосьям и меньше зазоры в молотильном аппарате. Но если число ударов бичей можно автоматически регулировать частотой вращения молотильного барабана, то для изменения зазора в молотильном аппарате с одним барабаном все еще можно встретить использование ручных механизмов регулировки подбарабанья (например, зерноуборочные комбайны СК-5М «Нива», Дон-1500Б, Енисей-1200М, КЗС-7 «Палессе GS07» и др.). Поэтому повышение уровня автоматизации управлением механизмом регулировки подбарабанья является актуальной и важной задачей.

Постановка задачи

Отечественный самоходный зерноуборочный комбайн КЗС-7 «Палессе GS07», разработанный в РКУП «ГСКБ по зерноуборочной и кормоуборочной технике», снабжен ручным механизмом регулировки подбарабанья, что существенно снижает его эксплуатационные характеристики и усложняет управление работой молотильным аппаратом.

2/01/2010

Совершенствование системы очистки зерноуборочного комбайна при уборке зерновых на склонах

Авторы: Котов А.В., Чаус В.П.

В работе рассмотрена предложенная авторами усовершенствованная конструкция системы очистки зерноуборочного комбайна, позволяющая эффективно работать на полях, как с продольным, так и с поперечным уклоном. Дано описание механизма привода очистки с автоматическим продольным и поперечным выравниванием решет. На примере зерноуборочного комбайна КЗС-1218 в работе приведены результаты исследования кинематического режима работы механизма, динамической неуравновешенности и нагруженности шарниров.

Введение

Самоходный зерноуборочный комбайн является наиболее сложной и наукоемкой сельскохозяйственной машиной не только среди всех машин, разрабатываемых в РКУП «ГСКБ по зерноуборочной и кормоуборочной технике», но, несомненно, и среди всех известных в мировой практике сельскохозяйственных машин. Наиболее важным агрегатом, определяющим производительность комбайна, является система очистки, в которой происходят сложные процессы взаимодействия различных фракций технологического продукта, находящихся под действием гравитационных сил, с воздушным потоком.

В настоящее время требования к очистке зерна довольно высоки: чистота бункерного зерна не менее 98%, а дробленого не более 1%. Получение чистого зерна от комбайна, которое не нуждается в дополнительной очистке, – одно из требований к современным высокопроизводительным комбайнам. Поэтому совершенствованию системы очистки зерноуборочных комбайнов постоянно уделяется особое внимание.

Постановка задачи

Как правило, отечественные самоходные зерноуборочные комбайны предназначены для прямой и раздельной уборки зерновых колосовых культур на равнинных полях с уклоном до 8°. Однако наличие на полях уклона неизбежно ведет к неравномерному распределению поступившего на очистку зернового вороха, а, следовательно, к снижению эффективности его очистки. Так при поперечном уклоне зерновой ворох перемещается к боковине, что приводит к его низкой продуваемости и к увеличению толщины слоя вороха на решетах; при продольном уклоне изменяется скорость и время движения вороха, что приводит к его скапливанию или уменьшению времени пребывания на решетах.

1/01/2010

Оптимизация параметров дискового измельчающего аппарата в плоскости резания

Авторы: Котов А.В.

Введение

Измельчение растительной массы является основной операцией, выполняемой кормоуборочным комбайном. Все остальные операции технологического процесса работы комбайна можно условно отнести к вспомогательным операциям, которые направлены на обеспечение подачи растительной массы в измельчающий аппарат и отвод от него уже измельченной массы.

Из множества существующих конструкций измельчающих аппаратов кормоуборочных комбайнов выделяются три основных типа: роторный, дисковый и барабанный. Примерно 10…12% кормоуборочных комбайнов (как правило, прицепных или навесных) оснащены дисковым измельчающим аппаратом, который относится к аппаратам подпорного резания с регулируемой длиной резки [1, 2].

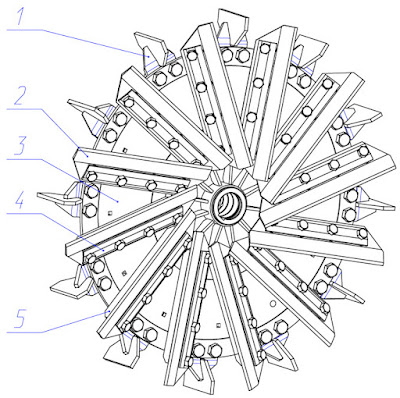
В настоящее время в РКУП «ГСКБ по зерноуборочной и кормоуборочной технике» идет разработка конструкций навесных кормоуборочных комбайнов с измельчающим аппаратом дискового типа для загрузки универсальных энергетических средств мощностью 250…450 л.с. Конструкции измельчающих аппаратов разрабатываемых комбайнов схожи, а наличие отличий в основном связано только с габаритами измельчителя. На рис. 1 приведена типовая конструкция дискового измельчающего аппарата, которым оснащены разрабатываемые конструкции трех навесных кормоуборочных комбайнов КНК-420, КНК-500 и КНК-4500.

Векторный метод исследования рычажных механизмов

Рис. 1. Схема дискового измельчающего аппарата:
1 – лопатка швыряющая; 2 – нож; 3 – диск ножевой; 4 – прижим ножа; 5 – опора ножа

2/01/2009

Применение векторного анализа для оптимизации механизма привода системы очистки зерна зерноуборочного комбайна при его проектировании

Авторы: Котов А.В., Чупрынин Ю.В.

Представлен векторный метод исследования рычажных механизмов на примере механизма очистки зерноуборочного комбайна. Для данного механизма было проведено аналитическое описание его кинематики в векторах. Использование данного метода в современных математических пакетах позволяет в короткие сроки и с высоким качеством создавать оптимальные и конкурентоспособные системы рычажных механизмов для сельскохозяйственных агрегатов.

Введение

В конструкции современных сельскохозяйственных агрегатов значительное место занимают системы рычажных механизмов. В последнее время в связи с интенсификацией развития и широким применением средств вычислительной техники все чаще проектирование рычажных механизмов осуществляется в специализированных пакетах прикладных программ с элементами твердотельного моделирования в режиме построения наглядного изображения проектируемой системы на экране.

Но вместе с тем, методам аналитического исследования рычажных механизмов также уделяется большое внимание. Аналитическое исследование позволяет глубже понимать суть процесса функционирования системы и более целенаправленно находить требуемое решение поставленной технической задачи. Кроме того, широкое развитие вычислительной техники позволило вывести аналитические способы исследования на новый уровень. Мощные современные процессоры позволяют быстро находить решение аналитических уравнений численными методами с заданной высокой точностью.

В данной работе представлен векторный метод аналитического исследования рычажных механизмов, основанный на применении векторного анализа и векторного преобразования координат, который уже более 10 лет успешно применяется в РКУП «ГСКБ по зерноуборочной и кормоуборочной технике» при проектировании рычажных механизмов сельскохозяйственных агрегатов [1, 2]. Этот метод отличается простотой и наглядностью, легко поддается формализации и алгоритмизации в любых современных математических пакетах и языках программирования.